
在 PCB 製造現場,企業即使已經導入 ERP、MES等資訊系統,仍可能面臨生產排程與物流運輸規劃無法有效協同的問題。設備排程看似合理,卻可能因為物料未及時送達、搬運資源不足、在製品(WIP)堆積,或急單插入造成計畫頻繁變動,讓原本規劃好的生產進度難以落實。
「只安排設備何時生產,並不代表整個工廠的物料與物流資源都已經準備就緒。」
APS(Advanced Planning and Scheduling,進階規劃與排程)能否進一步整合生產計畫、物料移轉、搬運資源及製程間的 WIP 流動,成為企業推動智慧製造時值得關注的議題。然而,APS 並不是導入越多功能越好,也不是每一家 PCB 工廠都面臨相同的物流問題。
我們將從 PCB 產業的製造情境出發,分析生產排程與物流運輸規劃常見的管理挑戰,進一步歸納 APS 的四大核心能力,並探討如何透過現場診斷,找出真正適合企業的 APS 導入方向,讓排程成為提升生產效率與物流協同能力的智慧決策工具。
一. APS 與物流運輸規劃的關係
我們用一句話來說,APS 決定什麼時候生產、在哪裡生產、用什麼資源生產,以及生產順序。物流運輸規劃決定原物料、半成品及成品,如何在正確的時間、透過適當的運輸資源,送達正確的地點。兩者的核心關係是,APS 負責規劃生產需求與時間,物流運輸規劃負責確保物料與產品能配合生產計畫移動。
項目 | APS | 物流運輸規劃 |
核心目標 | 最佳化生產計畫 | 最佳化物流移動 |
規劃對象 | 工單、製程、設備、人力 | 物料、產品、車輛、搬運設備 |
規劃時間 | 生產開始與結束時間 | 取貨、搬運、配送時間 |
核心限制 | 設備產能、製程順序、交期 | 運輸能力、路徑、載具、交通時間 |
主要輸出 | Production Schedule | Transportation / Material Movement Plan |
主要 KPI | OTD、Cycle Time、Utilization | Delivery Time、搬運效率、物流成本 |
近一步來看,,物流運輸規劃還可以細分成廠內物流和廠外物流,廠內物流(Intralogistics)屬於工廠內部的物料搬運。廠外物流(Outbound / Inbound Logistics)屬於供應商到工廠、工廠到客戶之間的運輸配送。而 APS 通常直接與廠內物流的生產協同;廠外物流則多半透過物料需求、採購交期及出貨計畫進行協同。
二. 兩者在智慧製造中的關係
我用一個 PCB 廠的案例來說明。有一天客戶接到一張 PCB 訂單,訂單數量:10,000 片,客戶要求交期 10 天,製程分別會經過裁切 > 鑽孔 > 電鍍 > 蝕刻 > 防焊 > 成型 > 出貨等步驟,這過程中,我們將 APS 與物流運輸規劃拉近來看,會發現:
- Step 1- APS 計算生產排程
APS 根據設備產能、製程時間、工單優先順序及物料狀態,計算每個製程站的生產時間。
- Step 2:產生物料移動需求
08:00 裁切完成;08:30 鑽孔站需要接收批次;09:00 電鍍站需要準備下一批物料
- Step 3:物流系統安排運輸
依據物料位置、目的地、搬運設備及運輸能力,安排 AGV、堆高機或人工搬運。
- Step 4:物流執行與回報
WMS、WES 或 MCS 接收搬運任務,實際執行並回報物料是否到達。
- Step 5:APS 動態調整排程
如果物料延遲到達,APS 可以重新評估生產排程,避免設備空等或後續工序受到影響。
從上面的過程我們可以發現,生產排程與物料運輸之間的協同是必要的,其整合思維也符合 APS 同時考量產能、物料及運輸限制的規劃理念。
APS 應該如何與物流系統整合?
我們從系統架構圖來看:
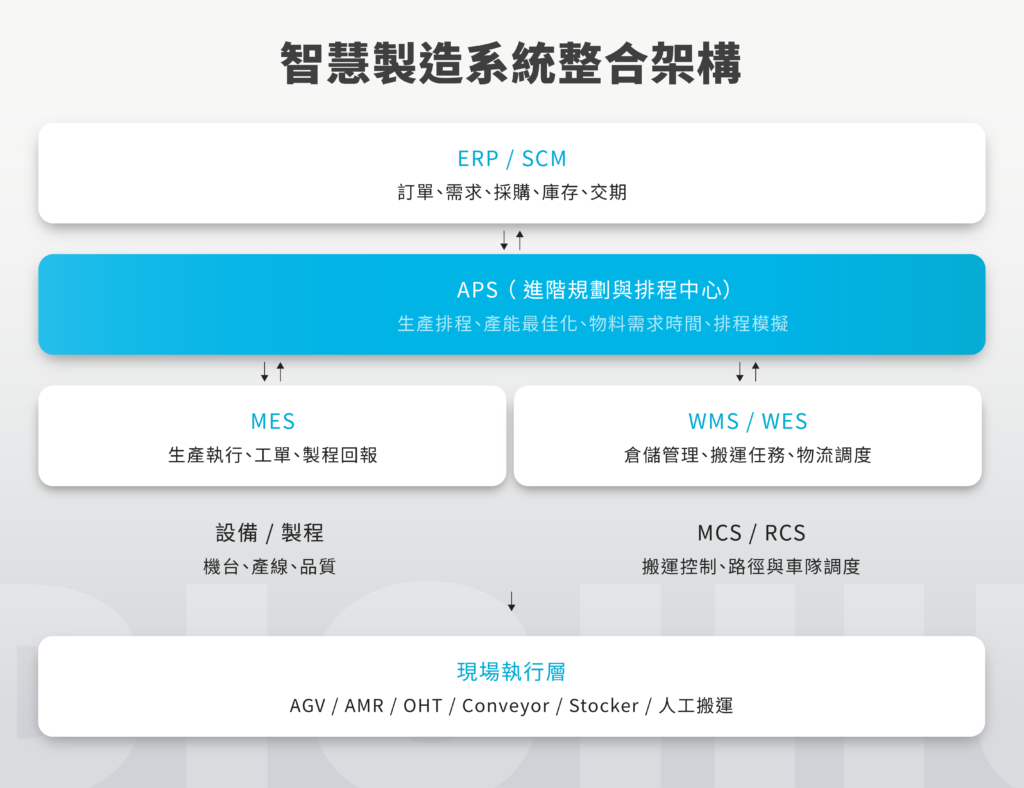
首先,我們必須強調,APS 不一定要直接控制 AGV 或 OHT。比較建議的規劃是APS 負責計算何時需要搬運、搬運需求的優先順序。WMS/WES 負責物料任務管理與派工。MCS/RCS 負責設備層的搬運控制及路徑調度。MES 負責確認生產工序及物料需求狀態。
智慧製造的目標不只是 APS 最佳化,而是要進一步做到 Production Scheduling 與 Material Handling Coordination。在這之前,可以先了解自身工廠是否有以下兩個問題:
- MES 已經排定生產計畫,但物料無法準時送達。
- WMS 知道物料在哪裡,卻不知道哪個生產工單最急。
如果你有以上兩個狀況,這就代表客戶的數位轉型可能已經完成系統數位化,但尚未完成跨系統的協同最佳化。這是一個很好的智慧製造升級機會。我們建議可以優先往物流規劃的痛點進一步研究,了解APS + MES 的整合架構,以及如何讓 APS 將生產排程轉換成物流搬運需求。
三. 七大物流運輸規劃痛點與 APS 解決方案
一. 生產排程與物料搬運不同步
「生產製程已經完成,但物料無法依照下一站的生產需求即時運送,導致設備等待與生產排程延誤。」
PCB 工廠通常透過 MES 掌握工單及製程進度,但廠內物流由物流人員依照現場通知、電話或搬運任務系統安排。生產單位關注的是工單何時完工、下一站何時開工;物流單位關注的是目前有哪些物料需要搬運,以及搬運人力或設備是否充足。由於兩者缺乏共同的時間規劃依據,經常發生製程已經完工,物料卻尚未搬運;或物料已經送達,但下一站設備尚未準備好的情況,造成製程等待與物流資源浪費。
案例分析:
2025 年,我們輔導某 PCB 工廠,鑽孔製程已經完成三批工單,分別預計在上午 10:00、10:20、10:40 完工,下一站都是電鍍製程。
原本電鍍設備預計在 10:30 開始接收第一批物料,11:00 接收第二批,11:30 接收第三批。但現場物流人員並不知道這些生產排程的詳細時間,只能依照 MES 顯示的完工狀態或現場通知安排搬運。
結果第一批物料直到 10:50 才送達,電鍍設備因此等待;第二批物料卻在 10:40 就已經送到,但電鍍設備尚未完成前一批作業,只能先放在暫存區。第三批物料則因為搬運人員同時處理其他任務,延遲到 11:50 才送達。原本應該連續銜接的生產計畫,最後變成設備等待、物料等待及搬運資源互相干擾的狀況。
解決方案:
生產排程與物流搬運各自獨立運作,缺乏以「生產需求時間」為基礎的物料移轉計畫。APS 可以將生產排程與物料移轉需求建立時間上的聯動,讓物流作業依照生產計畫提前準備。
建議流程如下:
- 蒐集生產資訊:從 MES 取得工單、目前製程、批次數量、預計完工時間及下一站製程資訊。
- 計算物料移轉時間:APS 根據製程間距離、歷史搬運時間、搬運方式及下一站預計開工時間,計算物料最晚到達時間(Latest Arrival Time)。
- 產生物流需求計畫:APS 根據各批次的完工時間及需求到位時間,產生物料移轉需求,並設定物流任務的優先順序。
- 物流系統執行:將搬運需求傳送至 WES 或物流管理系統,由其安排人員、推車或 AGV 執行搬運。
- 回報實際搬運狀態:物流系統回報任務開始、搬運中、抵達及完成時間,MES 更新 WIP 位置與狀態。
- APS 動態調整:如果物料延遲到達,APS 重新評估後續製程的設備排程及工單順序,降低設備待料與排程失準。
透過這個機制,APS 不再只計算設備何時可以生產,而是進一步計算物料必須何時抵達下一製程,讓生產與物流形成協同計畫。
二. 多批次、小批量生產造成搬運效率低
「多張工單在相同製程間不停移轉,但缺乏有效的批次合併與搬運排序,造成搬運次數過多及物流資源利用率低。」
PCB 工廠通常同時生產多種產品,不同工單可能具有相同的製程路徑及目的地,但工單數量、批次大小及交期各不相同。現場若依照單一工單或完工順序安排搬運,容易產生大量零散的搬運任務。例如,同一時段有多張工單都需要從鑽孔區移往電鍍區,卻分別安排搬運,導致物流人員及搬運設備頻繁往返。另一方面,如果為了提高搬運效率而刻意等待其他批次完成,又可能延誤急單或影響下一製程開工時間,形成物流效率與生產效率之間的衝突。
案例分析:
2026 年,我們輔導某 PCB 工廠,鑽孔區同時有 A、B、C、D 四張工單(實際超過,這裡用四章工單比較容易說明)等待移轉至電鍍區。A 工單有 500 片,B 工單有 200 片,C 工單有 800 片,D 工單有 300 片。由於各工單完工時間不同,物流人員依照現場通知陸續搬運。
每台推車最多可以承載 500 片,現場出現了以下情況,A 工單完成後先搬運 500 片,推車滿載;B 工單稍後完成,只能另外安排一趟;C 工單數量較多,需要分批搬運;D 工單又因為交期較急,被要求優先處理。
最後,原本可以透過目的地、批次即時間協調的搬運任務,變成多次零散運輸。但如果物流人員等待 A、B 工單一起完成,又可能讓 A 工單延遲進入電鍍製程。這代表工廠必須在搬運效率、物料等待時間與生產交期之間取得平衡,而不是單純追求滿載搬運。
解決方案:
缺乏整合工單優先順序、批次大小、搬運容量及下一製程需求時間,整體批次移轉需要一個合理的機制。APS 可以將工單排程與批次搬運需求進行整合,建立兼顧生產時效與物流效率的搬運規劃機制。
建議流程如下:
- 取得工單與批次資料:從 MES 取得工單數量、產品規格、目前製程、下一站製程、預計完工時間及交期。
- 建立批次搬運條件:定義不同產品是否可以合併搬運、單次搬運最大容量、載具限制,以及是否存在必須獨立搬運的批次。
- 計算搬運優先順序:APS 根據工單交期、製程優先級、下一站設備需求時間及物料等待時間,計算各批次的搬運優先權。
- 執行批次合併最佳化:將目的地相同、時間接近且符合合併條件的工單進行分組,評估合併搬運是否會造成急單延誤。
- 產生最佳化搬運計畫:APS 輸出搬運批次、預計搬運時間、搬運數量及優先順序,交由 WES 或物流管理系統執行。
- 依實際執行情況重新規劃:如果工單提前完工、急單插入或搬運設備不足,APS 重新計算批次組合及搬運時程。
這項功能的重點,是讓 APS 在考量工單交期、下一站需求及搬運容量後,決定哪些批次適合合併、哪些批次必須優先獨立搬運。如此才能同時降低無效搬運、減少物料等待,並維持生產排程的穩定性。
三. 瓶頸製程與物流資源互相制約
「瓶頸製程的生產能力受到物流設備及搬運資源限制,導致設備即使具備生產能力,也無法持續有效運作。」
PCB 工廠部分製程具有「特殊」的物流需求,例如電鍍製程可能涉及天車、吊掛設備及特定搬運方式。這些物流設備除了負責物料移轉,也直接影響製程設備的進料與出料效率。現場若只依照電鍍設備產能安排生產,卻沒有同步考量天車可用時間、搬運順序、吊掛容量及不同批次的處理需求,就可能發生設備等待物料、天車忙碌、出料延遲或前後製程互相阻塞的情況。所以,限制產出的不一定是電鍍設備,而可能是物流資源。
案例分析:
2025 年,我們輔導某 PCB 工廠,電鍍區有三條電鍍線,共用兩台天車負責進料、出料及製程間移轉。APS 原本依照三條電鍍線的產能,安排上午連續生產多個批次,希望最大化設備利用率。但實際運作時,第一條電鍍線需要進料,第二條電鍍線同時需要出料,第三條線又有批次等待進站。由於兩台天車必須同時支援不同任務,現場出現搬運資源衝突。
有些電鍍線雖然已經完成前一批加工,卻因為天車正在處理其他任務,無法即時出料;有些設備則因為下一批物料尚未送達而閒置。如果為了解決問題而讓現場人員臨時調整順序,又可能影響其他批次的生產優先級。而最後,設備產能規劃與物流資源規劃雖然看起來都很合理,但整體產出卻沒有達到預期。
解決方案:
生產設備與專用搬運設備分別規劃,沒有將兩者視為共同受限的生產資源。這是我們認為 PCB 產業最有差異化價值的 APS 應用之一。APS 必須從傳統的有限產能排程,進一步發展為生產設備與物流資源的共同排程。
建議流程如下:
- 建立生產與物流資源模型:蒐集電鍍線、天車、吊掛設備及搬運載具的數量、能力、可用時間、服務範圍與限制條件。
- 取得工單與製程需求:從 MES 取得各批次的產品類型、電鍍條件、批次數量、預計加工時間及生產優先級。
- 建立設備與物流任務關聯:APS 不只計算電鍍線何時加工,也建立每個批次進料、出料及移轉所需的天車任務,並計算任務所需時間。
- 進行聯合最佳化排程:同時考慮電鍍線的可用產能、天車的可用時間、搬運任務先後順序、批次容量及製程限制,避免同一時間安排互相衝突的任務。
- 輸出協同作業計畫:產生電鍍線加工順序、預計進料時間、出料時間及天車任務需求,交由 MES 與物流控制系統執行。
- 依現場狀態動態調整:當天車故障、搬運延遲或電鍍線異常時,APS 重新計算可行的生產及搬運順序,減少資源衝突。
透過共同排程,APS 可以避免只追求設備利用率,卻忽略搬運資源是否能配合的問題。不過要注意,天車的控制、路徑與即時安全仍應交由自動化控制系統負責;APS 的角色是提前規劃資源需求及避免排程衝突。最終目標是讓瓶頸設備與物流資源同步運作,提高瓶頸製程的實際產出。
四. WIP 過量與製程間暫存區堵塞
「前段製程持續產出,但後段製程無法即時接收,造成 WIP 堆積、暫存區滿載及廠內物流堵塞。」
PCB 製造涉及多道連續製程,各製程的設備產能、加工時間及批次處理能力不一致。當前段製程的產出速度高於後段製程的接收能力時,半成品會累積在製程間的暫存區,而且這現象會持續增加。現場通常透過人員巡查、WIP 數量監控或暫存區滿載警示處理,但這些方式多半是在問題發生後才採取行動。當暫存區空間不足時,物流人員無法正常卸貨,搬運設備可能被迫等待,甚至使前段設備無法繼續出料,影響整條產線的生產效率。
案例分析:
2024 年,我們輔導某 PCB 工廠,鑽孔製程每小時可以完成 100 批,但後段電鍍製程每小時只能接收 60 批。兩站之間設有一個最多容納 200 批的暫存區。
上午 8 點開始,鑽孔區持續生產,物流人員也依照現場通知將完成的半成品搬運至電鍍區。但電鍍製程的接收能力不足,暫存區中的 WIP 每小時持續增加 40 批。到了中午,暫存區逐漸接近滿載。
此時,即使鑽孔設備仍有產能,現場也可能因為沒有足夠的暫存空間而無法繼續移轉物料。物流人員需要花費時間重新安排物料位置,甚至將部分批次搬到其他臨時區域。如果臨時區域沒有納入正式的儲位管理,也會增加物料遺失、批次混淆及品質追溯的風險。
解決方案:
生產排程只考慮設備產能,沒有同步考慮後段製程接收能力與製程間有限暫存空間。APS 可以將 WIP 與 Buffer Capacity 納入有限產能排程模型,讓生產計畫不只是考慮設備能否生產,也考慮生產後的物料是否有空間可以存放及移轉。
建議流程如下:
- 蒐集製程及暫存區資料:取得各製程設備產能、工單加工時間、WIP 數量、暫存區容量及物料所在位置。
- 建立製程間 WIP 限制:定義每個製程間的最大暫存量、最小安全空間、可用儲位及產品存放限制。
- 預測未來 WIP 流動:APS 根據各工單的生產排程,計算未來每個時間區段的製程產出量與下一站接收量,預測 WIP 累積趨勢。
- 進行有限 WIP 排程最佳化:當預測某個暫存區即將滿載時,APS 評估是否調整前段工單的開工順序、釋放時間或設備分配,避免過量產出。
- 同步產生物流移轉需求:將物料移轉計畫與暫存區可用空間結合,避免搬運任務完成後卻沒有適當的卸貨位置。
- 動態監控與重新排程:MES 或 WMS 回報實際 WIP 及儲位狀態,APS 根據最新資料重新計算後續生產計畫。
這個功能的核心是讓 APS 專注在「整體製程流動最佳化」。當後段製程接收能力不足時,APS 可以提前調整前段生產節奏,而不是等到暫存區滿載才由現場人員處理。
如此可以降低 WIP 堆積、減少不必要的物料搬運,並提高廠內空間及物流資源的使用效率。但需要特別注意,APS 應以預測及排程限制管理 WIP,實際儲位占用及出入庫控制仍由 MES 或 WMS 等系統負責。
五. 搬運資源不足,無法因應不同時段的生產需求
「物流搬運設備及人力配置無法配合不同時段的生產需求變化,造成部分區域搬運資源閒置,部分區域卻出現大量待運物料。」
PCB 工廠的物料搬運需求會隨著生產排程、製程完工時間及工單數量而改變。不同區域在不同時段可能出現搬運尖峰,例如內層製程集中完工、鑽孔批次大量移轉,或成品集中送往檢驗區。如果物流資源配置是依照固定人力、固定車輛數量或現場經驗進行安排,就很難因應這種動態變化。常見情況包括某些區域的推車或 AGV 長時間等待任務,其他區域卻因為搬運需求過多而無法即時處理,最後造成物料等待、設備待料及物流人力調度困難。
案例分析:
2021 年,我們輔導某 PCB 工廠,共有 10 台 AGV,負責鑽孔、電鍍、防焊及成型等區域的物料搬運。上午時段,鑽孔區有大量工單完成,短時間內產生 20 個搬運任務;但防焊區只有少量物料需要移轉,因此該區域的 AGV 相對閒置。到了下午,電鍍區與防焊區的物料移轉需求同時增加,原本負責鑽孔區的 AGV 卻沒有即時調整配置。
現場人員只能透過人工通知、臨時調度或等待設備空閒來處理。即使工廠已經導入 AGV 管理系統,系統通常也只是根據當下已產生的任務進行派車,很難掌握未來數小時的生產需求。因此,物流設備無法提前準備,尖峰時段仍然容易發生搬運排隊及物料延遲。
解決方案:
物流資源配置只依照當下搬運任務進行調度,缺乏根據未來生產排程預測搬運需求的能力。APS 可以利用生產排程預測未來的物流需求,進一步建立 Transportation Capacity Planning,讓工廠提前掌握不同區域、不同時段所需要的搬運資源。
建議流程如下:
- 取得生產排程資料:APS 從 MES 取得未來工單的生產計畫、各製程預計完工時間、批次數量及物料移轉目的地。
- 建立物流資源模型:定義 AGV、AMR、推車及人工搬運人力的數量、載重、移動速度、服務區域、工作時間及可用狀態。
- 預測各時段搬運需求:APS 根據預計完工時間及下一站需求,計算未來各時段的搬運任務數量、搬運量及區域需求分布。
- 計算物流資源需求:APS 評估各區域所需的搬運能力,分析是否會出現運能不足、搬運任務集中或資源閒置。
- 產生物流資源配置計畫:根據未來需求,提出各時段的搬運資源配置、跨區支援及人力需求建議,並將任務計畫交由 WES 執行。
- 滾動式更新資源配置:當生產進度、設備狀態或搬運需求改變時,APS 重新計算未來需求,物流調度系統再依現場狀況進行即時派車。
這裡要區分「物流資源規劃」與「即時物流調度」。
APS 的重點是預測未來生產會產生多少搬運需求,以及工廠是否有足夠的物流運能;WES 則負責當下的車輛派遣、路徑選擇及交通管理。例如 APS 可以預測下午 2 點至 4 點,電鍍區需要 6 台 AGV 的搬運能力,而現場只有 4 台可用,便可以提前安排跨區支援或調整生產計畫。
透過這種方式,工廠不必等到搬運任務大量累積才開始處理,而是能夠提前掌握物流運能缺口,降低搬運等待及設備閒置。
六. 急單插入與生產變動,導致物流計畫頻繁失效
「生產排程因急單、設備異常或品質重工而頻繁變動,但物流計畫無法同步調整,導致物料搬運順序與實際生產需求有落差。」
PCB 工廠的生產環境變動性高,客戶可能臨時要求提前交貨,設備可能發生異常停機,品質檢驗也可能要求部分批次重工。當這些事件發生時,生產單位通常會重新調整工單優先順序,但物流單位不一定能即時取得最新資訊。原本安排的搬運任務可能仍依照舊計畫執行,造成急單物料沒有優先移轉、一般工單占用物流資源,或已經安排的搬運任務需要臨時取消及重新調度。當生產排程經常變動,物流計畫也會失去參考價值。
案例分析:
2021 年,我們輔導某 PCB 工廠,原本安排 A、B、C 三張工單(實際超過,這裡用三章工單比較容易說明)依序進入電鍍製程。A 工單是一般訂單,B 工單是重要客戶訂單,C 工單則是預計隔天出貨的急單。原本 APS 已經安排 A、B、C 的生產順序,物流單位也依照此順序安排搬運任務。但上午 10 點,客戶突然通知 C 工單必須提前出貨,因此生產主管要求將 C 工單提高優先順序。
此時 C 工單的物料還在鑽孔區,A、B 工單卻已經完成搬運安排,部分物流設備甚至已經執行任務。如果只修改生產排程,卻沒有同步更新物流計畫,C 工單即使在 APS 中被排到第一順位,也可能因為物料尚未抵達而無法開始生產。
另一方面,如果直接取消所有既有搬運任務,又可能造成資源浪費及其他工單延誤。這時候需要的是能夠同時考慮生產變動與物流執行狀態的重新規劃能力。
解決方案:
生產排程變更與物流任務執行缺乏同步機制,且沒有評估變更對整體生產及物流資源的連鎖影響。APS 可以透過 Rolling Scheduling 及 Dynamic Rescheduling ,在生產發生變動時,同步評估物料移轉需求及物流資源安排。
建議流程如下:
- 接收生產異常與訂單變更資訊:從 ERP、MES 取得急單插入、交期變更、設備異常、品質重工及工單優先級變更等資訊。
- 取得最新物流執行狀態:從 MES 取得各批次目前位置、搬運任務狀態、已完成及尚未執行的物流任務。
- 重新計算生產排程:APS 評估工單優先級、設備可用產能、製程路徑、物料狀態及客戶交期,產生新的生產排程。
- 同步計算物流需求:根據新的生產順序,重新計算各批次的物料移轉時間、搬運優先順序及物流資源需求。
- 評估既有物流任務的調整方式:將任務區分為已完成、執行中及尚未執行。已完成的任務保留實際狀態;執行中的任務依現場安全及控制規則處理;尚未執行的任務則評估是否重新排序、延後或取消。
- 發布新計畫並持續監控:APS 將更新後的生產及物流需求傳送至相關系統,並持續接收現場回報,必要時再次重新排程。
這項功能的重點是避免生產排程變更後,物流仍然依照舊計畫執行。
此外,APS 也應該具備排程穩定度的考量,不能因為一張急單插入,就讓所有工單及搬運任務全面重新安排。因此,重新排程時可以設定凍結區間(Frozen Horizon),例如未來兩小時已確認的生產及物流任務原則上不變,除非發生重大異常。如此既能保留對急單的反應能力,也能降低頻繁變動造成的現場混亂。
七. 海外擴廠與跨廠生產,造成物料移轉規劃複雜化
「PCB 業者跨廠生產及海外擴廠後,缺乏整合各廠產能、物料狀態及跨廠運輸時間的規劃能力,造成生產與物料配置難以最佳化。」
隨著台灣 PCB 業者在泰國及其他海外地區擴廠,企業可能在不同國家設置生產基地,並依照產品技術、客戶需求及各廠產能進行訂單分配。不同工廠的設備能力、製程路徑、物料庫存及生產進度不一定相同,當訂單需要跨廠生產或半成品需要跨廠移轉時,便必須考慮生產能力、物流交期、運輸成本及物料供應狀態。如果各廠只依照自己的 MES 或 ERP 資訊安排生產,集團就很難掌握整體物料流動及生產資源配置。
案例分析:
2021 年,我們輔導某 PCB 工廠,原本在台灣,2020 年到泰國興建工廠,兩廠都具備部分相同產品的生產能力,但設備配置、產能及製程技術還是有點不同。台灣工廠接到一張高階 PCB 訂單,前段製程在台灣完成,但後段製程因產能不足,需要考慮移轉至泰國工廠加工。
另一方面,泰國工廠雖然有部分設備產能,但目前也有其他客戶訂單正在生產。如果沒有跨廠整合規劃,台灣工廠可能只根據自己的設備負載決定移轉,卻沒有掌握泰國工廠的實際接收能力。結果可能發生半成品已經安排出貨,泰國工廠卻沒有足夠產能接續;或泰國工廠已經預留設備,但物料因為跨國運輸及報關作業而延遲到達。這不只增加庫存與運輸成本,也可能讓原本希望透過跨廠生產分散產能的策略失去效果。
解決方案:
各工廠以單一廠區為單位獨立規劃,缺乏整合跨廠產能、物料需求及運輸前置時間的整體規劃能力。APS 可以透過 Multi-site Planning ,將不同工廠的生產能力、物料狀態及跨廠移轉時間整合到同一個規劃架構,讓企業從單一工廠排程提升至集團層級的生產與物料協同。
建議流程如下:
- 整合各工廠基礎資料:取得台灣及海外工廠的設備產能、製程能力、工單、物料庫存、WIP、設備負載及生產排程。
- 建立跨廠生產與物流條件:定義各工廠可生產的產品類型、製程限制、物料適用性、跨廠運輸時間、運輸成本及必要的品質驗證條件。
- 進行訂單與產能分配:APS 根據各廠設備負載、訂單交期、製造成本及產能可用性,評估訂單應由哪個工廠生產,或是否需要跨廠分工。
- 計算跨廠物料移轉計畫:當工單需要跨廠加工時,APS 將運輸前置時間納入生產排程,計算物料應何時完成、何時出貨,以及何時抵達目的工廠。
- 產生多工廠協同計畫:輸出各工廠的生產計畫、跨廠物料需求及預計抵達時間,交由 ERP、MES、WMS 及 TMS 等系統執行。
- 依跨廠執行狀態動態調整:當運輸延遲、工廠產能異常或物料不足時,APS 重新評估跨廠分配及後續生產計畫。
這項功能的重點在於讓企業能夠從集團角度規劃生產,而不是讓每個工廠只追求自身的產能利用率。例如,當台灣工廠的瓶頸製程負載過高,而泰國工廠具備相容的設備及可用產能時,APS 可以評估是否將部分工單移轉至泰國生產,並將跨國運輸時間、交期及成本納入整體計算。
但這項需求屬於多工廠 APS 與供應鏈規劃的延伸,不應與單一 PCB 工廠內的物流搬運最佳化混為一談。
四. 七大痛點對焦 APS 核心功能
從上面敘述,我們舉了七個過去案例,並與 APS 進行對焦,但七個物流痛點並非七種獨立需求,而是反映 PCB 製造現場在物料流動、生產資源協調及動態調度上的四類核心管理問題。因此,我們不建議直接將七個痛點各自設計成一個 APS 模組,而應依照問題本質與系統能力進行歸納。
- 物料移轉規劃(Material Transfer Planning):整合痛點1、2,解決生產排程與物料搬運不同步,以及多批次、小批量造成的搬運效率問題。這是 APS 串聯生產計畫與物流需求的基礎能力。
- 生產與物流資源聯合最佳化(Joint Optimization):整合痛點3、5,協調設備、天車、AGV/AMR 等資源與生產排程。其重要性在於突破單純設備排程的限制,讓 APS 能考量實際搬運能力,提升整體產能利用率。
- 物料流動最佳化(Material Flow Optimization):對應痛點4,透過 WIP 數量、製程間 Buffer 容量及流動限制,避免在製品堆積與局部堵塞。這是改善生產流暢度、縮短 Cycle Time 的關鍵能力。
- 動態協同排程(Dynamic Collaborative Scheduling):整合痛點6、7,因應急單、設備異常及跨廠生產變動,重新協調生產與物流計畫。這使 APS 不只是制定靜態計畫,更具備持續調整與跨單位協同的能力。
如果還是很難判斷應該要先從哪個管理問題進行解決,不如先評估自家工廠是否已經導入了 MES 或 ERP 系統,如果已經導入了,就能優先聚焦痛點 1、3、4,因為這三個痛點最容易連結客戶現有的製造管理流程,也最容易透過實際生產數據驗證改善效益。
尤其是痛點 1,客戶能直接感受到生產與物流不同步;痛點 3,可以展現 APS 超越一般生產排程的產業應用能力;痛點 4,可以直接連結 WIP、Cycle Time、產線流動效率等管理指標。這三項可以成為第一階段的 APS 物流協同解決方案。
而痛點 2、5、6 可以作為第二階段擴充功能,痛點 7 則定位為集團型客戶的進階應用。如此一來,整套方案就會有清楚的產品發展路徑,顧產品標準化與客戶需求差異,降低導入門檻,提升功能複用性,並讓 APS 從單點排程工具逐步發展為整合生產與物流資源的智慧決策平台,而不只是將七個物流問題羅列出來。
五. 不要先關注 APS ,先診斷現場
看完了這麼多痛點,回頭過來叫我不要關注?
沒有錯!我們完全認為你不應該急著把前面七個痛點套用在自家工廠身上。因為七個痛點是我們從 PCB 產業歸納出來的「可能問題」,不是每一家 PCB 工廠都必然存在的問題。我們的價值,不是拿著 APS 功能去說服客戶,而是先找出客戶工廠真正的生產與物流問題,再判斷 APS 能不能解決。
聯繫我們之前,不妨可以先了解看看以下四個議題:
- 生產計畫完成後,物料是否能準時到達下一站?
- 是否經常發生在製品堆積、等待或暫存區滿載?
- 急單、插單、設備異常時,是否需要人工重新安排生產與搬運?
- 不同製程、設備及生產單位之間,是否缺乏整體排程?
這幾個問題只是起點,是為了讓我們在初步有更了解你的機會,實際上,我們必須透過現場觀察、排程資料及實際案例確認。不同 PCB 製程的物料型態、搬運方式、瓶頸設備與 WIP 管理方式差異很大。先確認工廠類型,我們才能把 APS 的分析從「產業通用案例」轉成「客戶現場真正需要的解決方案」,歡迎您隨時與我們討論!
